Shenzhen Reunion Electronics Co.,Ltd.
اخبار

نحوه انتخاب اتصال دهنده ها برای ربات های حرکتی: 3 ملاحظات مهم

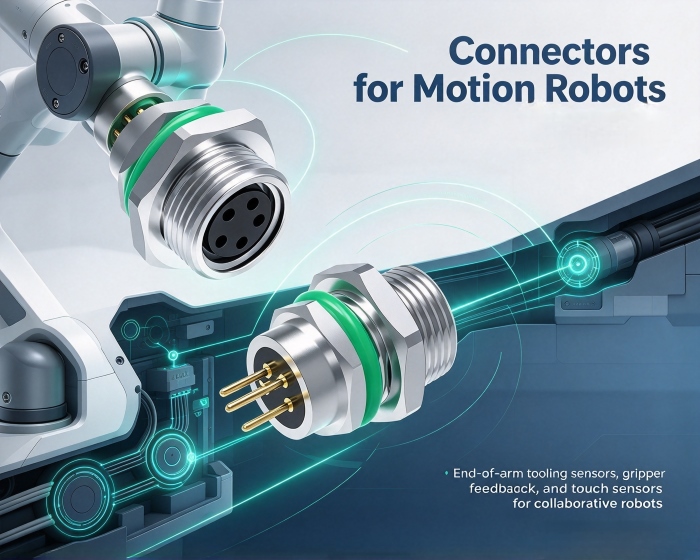
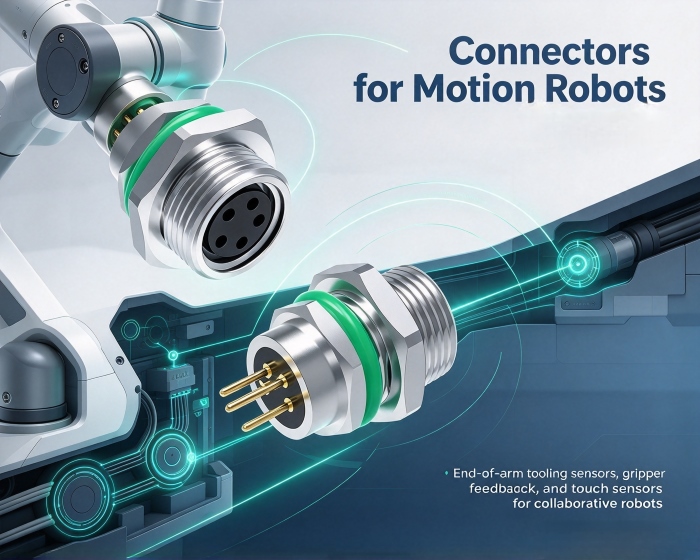
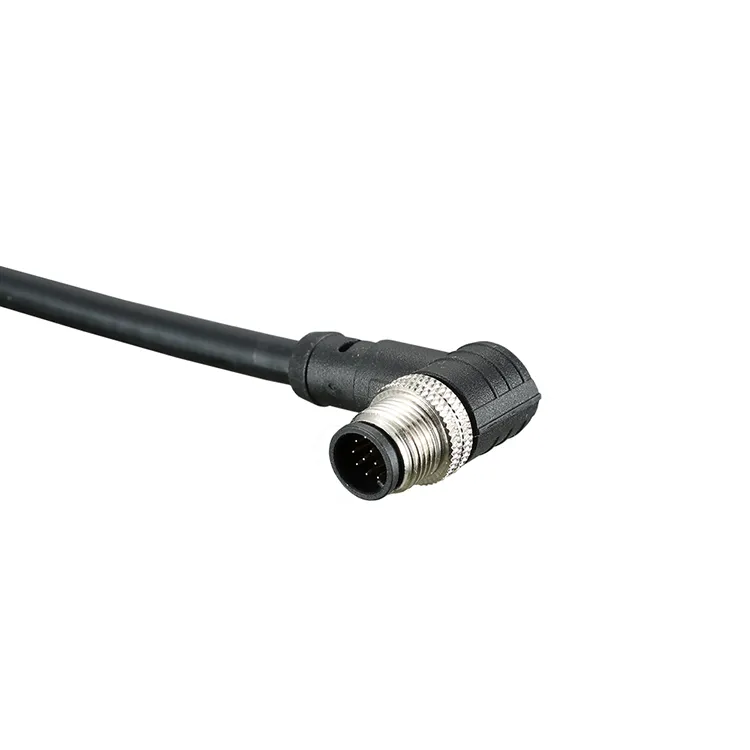
اتصالات ربات‌های متحرک با سرعت بالا به حرکت ترکیبی سه‌بعدی و با فرکانس بالا نیاز دارند و کانکتورها در معرض لرزش مداوم، پیچش و سایش میکرو حرکت هستند. روبات‌های صنعتی سنتی دارای مسیرهای عملیاتی نسبتاً ثابتی هستند و اتصالات آنها عمدتاً به عنوان مسیرهای برق و سیگنال عمل می‌کنند. با این حال، در سناریوهای حرکت با سرعت بالا، شکست به ندرت به طور آنی رخ می دهد، بلکه به تدریج در طول حرکت مداوم تجمع می یابد. منطق پشت انتخابcاتصال دهنده برای روبات های متحرکباید بر اساس استخراج الزامات طراحی از این شرایط عملیاتی باشد.


چرا قابلیت اطمینان مکانیکی یک اولویت است؟

در محیط هایی با ارتعاش مداوم، کانکتورهای قفل اصطکاکی استاندارد ممکن است دچار شل شدن تدریجی شوند. ترمینال ها در هنگام لرزش اندکی جابه جا می شوند و باعث می شود فشار تماس به تدریج کاهش یابد که در نهایت منجر به قطع سیگنال یا قطع برق می شود.

ویژگی‌های طراحی برای پرداختن به این مشکل عبارتند از: قفل مثبت و قفل ثانویه - مانند مکانیسم تضمین موقعیت اتصال (CPA) - که از توقف‌های مکانیکی برای جلوگیری از قطع شدن تصادفی ترمینال استفاده می‌کند. و طراحی تماس اضافی، که در آن کنتاکت‌های دوگانه یا دو کنتاکت مستقل رسانایی را حفظ می‌کنند، حتی اگر یک تماس منفرد فرسوده شود. در مکان های بحرانی مانند ماژول های مشترک، این ویژگی های قابلیت اطمینان مکانیکی باید بر سایر ملاحظات اولویت داشته باشند. برای اتصال دهنده های مورد استفاده در روبات های متحرک، مکانیسم های قفل مقاوم در برابر لرزش یک نیاز اساسی در کاربردهای حرکت مداوم است.


چگونه یکپارچگی سیگنال تضمین می شود؟

تقاضا برای پهنای باند داده در سیستم های رباتیک پرسرعت همچنان در حال افزایش است. پردازش بصری بی‌درنگ، کنترل حرکت و سنجش محیطی به شدت با یکدیگر همراه هستند و اغلب نیاز به سیگنال‌های دیفرانسیل پرسرعت و خطوط برق دارند که به صورت موازی در داخل اتصالات فشرده هدایت شوند.

در این طرح، تداخل الکترومغناطیسی (EMI) یک نگرانی اصلی است. طرح های محافظ که از ساختارهای امپدانس کنترل شده استفاده می کنند به کاهش تضعیف سیگنال و تداخل بین سیگنال و خطوط برق کمک می کنند. در برنامه های کاربردی سروو محور،اتصالات برای ربات های متحرکباید جریان‌های چند آمپری را حمل کند و در عین حال ارتباط شفاف را از طریق کانال‌های سیگنال برای رمزگذارها، حسگرها و سایر اجزا حفظ کند. کانکتورهای هیبریدی به ایزوله الکتریکی و ادغام مکانیکی در یک رابط واحد دست می یابند و پیچیدگی سیم کشی و تعداد نقاط اتصال را کاهش می دهند.


چگونه باید در رابطه با انطباق فضا، مبادلات تجاری انجام شود؟

فضای داخلی در مفاصل ربات نسبتاً محدود است. هنگامی که کانکتورها در فضاهای محدود جفت می شوند، ممکن است تحت فشارهای مونتاژ غیر محوری قرار گیرند، که با گذشت زمان، می تواند باعث تغییر شکل محفظه یا جابجایی ترمینال شود.

یک طرح شناور می تواند جابجایی ناشی از تلورانس های مونتاژ و ارتعاشات عملیاتی را جذب کند و در نتیجه تاثیر تنش های مجموعه بر روی پایانه ها را کاهش دهد. راه حل های با زمین باریک و مشخصات کم مستقیماً برای فضاهای فشرده مناسب هستند و به دلیل محدودیت فضا، مونتاژ اجباری را به حداقل می رساند. پس از برآورده شدن دو معیار اول، فشرده ترین راه حل ممکن را انتخاب کنید. مناسباتصالات برای ربات های متحرکدر فضای محدود نیاز به تعادل بین قابلیت اطمینان و فشردگی دارد.


پس از انتخاب چگونه باید تأیید انجام شود؟

پس از تکمیل انتخاب، توصیه می‌شود با تامین‌کننده تأیید کنید که آیا محصول تحت آزمایش عمر پویا، از جمله داده‌های عملکرد تحت شرایط لرزش، پیچش و حرکت ترکیبی قرار گرفته است یا خیر. پارامترهای الکتریکی ساکن صرفاً یک نقطه شروع هستند. قابلیت اطمینان در شرایط عملیاتی پویا معیار اصلی برایاتصالات برای ربات های متحرک.


درباره ما

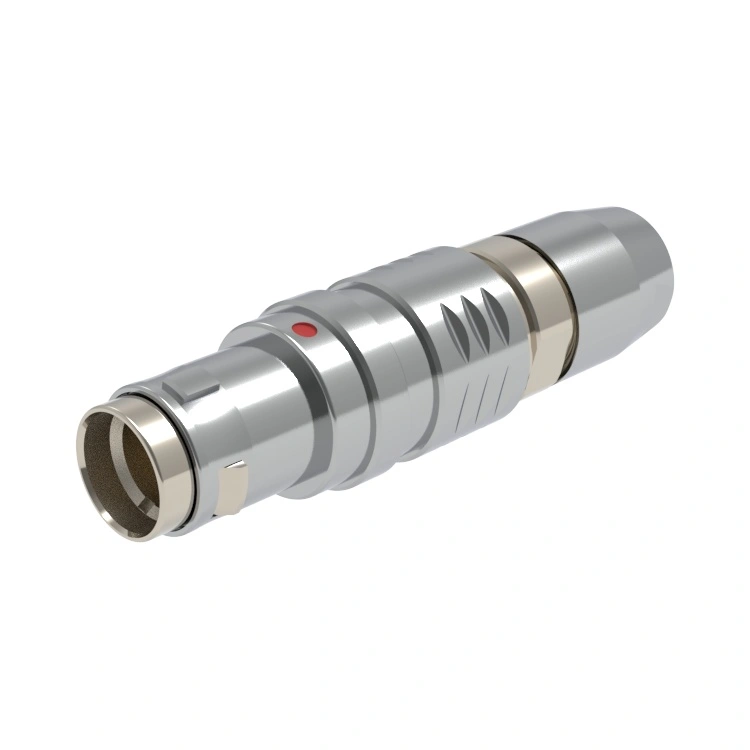
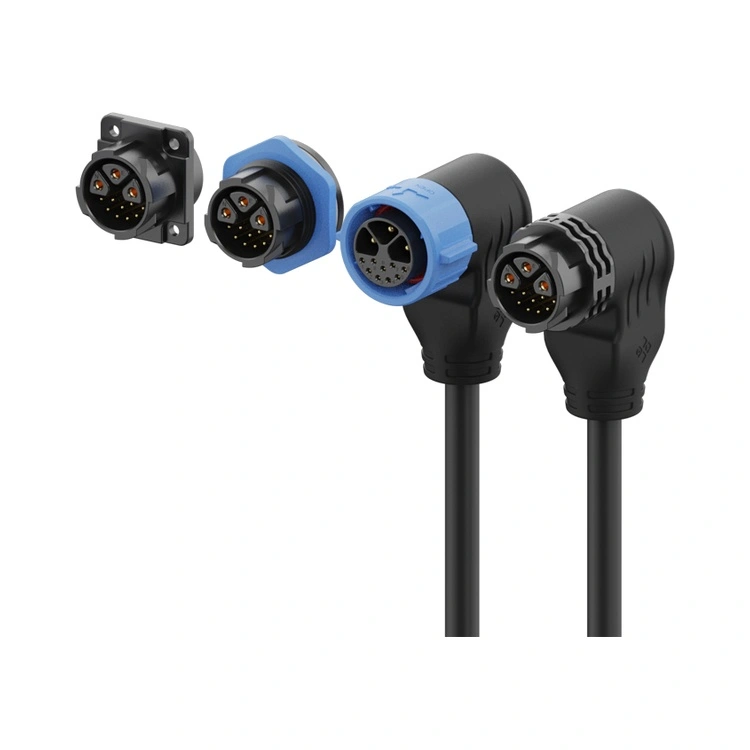
Reunion تجربه گسترده ای در کانکتورهای خود قفل کننده فشاری دارد. مکانیسم قفل مقاوم در برابر لرزش و طراحی فشرده آن به قابلیت اطمینان مکانیکی و نیازهای صرفه جویی در فضا در ربات های متحرک با سرعت بالا پاسخ می دهد. انتخاب یک اتصال دهنده بر اساس سناریوهای خرابی، مطابقت دقیق تری با نیازهای واقعی نسبت به مقایسه ساده مشخصات ارائه می دهد.


اخبار مرتبط
برای من پیام بگذارید
X
ما از کوکی ها استفاده می کنیم تا تجربه مرور بهتری به شما ارائه دهیم، ترافیک سایت را تجزیه و تحلیل کنیم و محتوا را شخصی سازی کنیم. با استفاده از این سایت، شما با استفاده ما از کوکی ها موافقت می کنید. سیاست حفظ حریم خصوصی
رد کردنقبول کنید